Funktionsweise des Systems mit Kontinuum-Instrumenten
„Dual Continuum“-Mechanismus
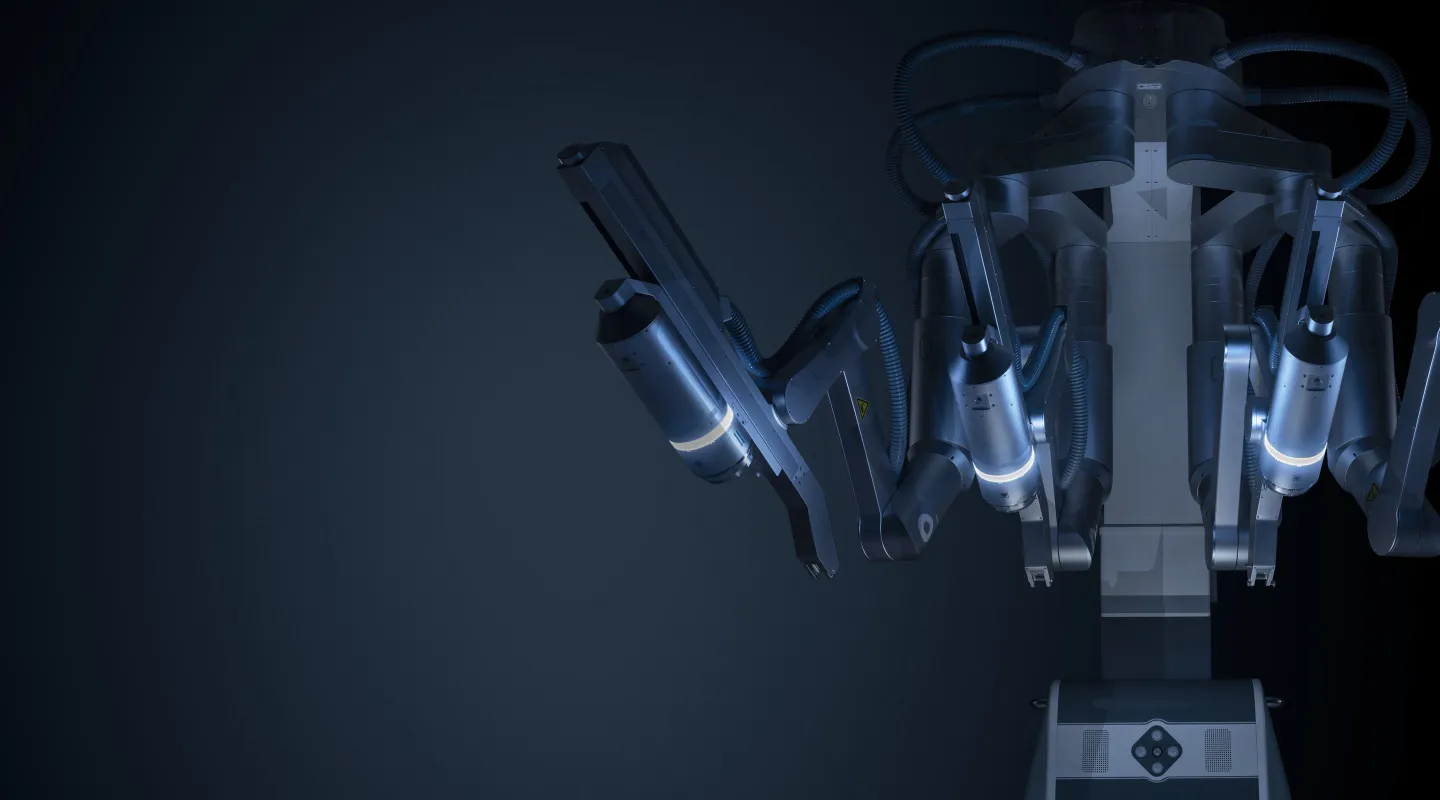
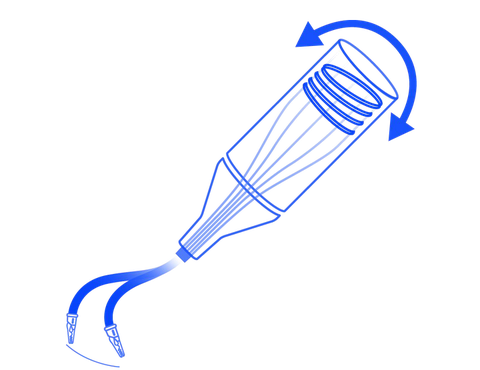
The SHURUI instruments are built around a patented Dual Continuum Mechanism composed of multiple flexible elements, including super-elastic nitinol rods. Unlike conventional robotic architectures based on articulated joints, the continuum structure enables smooth, continuous bending along the instrument shaft, providing up to 210° of cumulative bending range through its dual-segment design.
Diese kontinuierliche Verformbarkeit unterstützt die kontrollierte Navigation und distale Instrumentenbewegungen in anatomisch begrenzten Operationsbereichen.

Antrieb und Steuerung
Die Bewegung des Instruments wird durch einen synchronisierten Schub-Zug-Antrieb erzeugt. Die Eingaben des Chirurgen werden über die Bedienoberfläche übertragen und in eine koordinierte Ansteuerung der Kontinuum-Struktur umgesetzt. Das ermöglicht eine kontrollierte Krümmung, eine stabile Gewebemanipulation und präzise Bewegungen des Endeffektors. Die koordinierte Bewegung des Roboterarms ermöglicht Eingriffe in mehreren Bereichen des Operationsfelds und der Roboter muss nicht häufig neu angedockt werden. Während einer Teleoperation mit dem Instrument und Endoskop bleibt der Roboterarm am gleichen Platz, wodurch Ihre Eingriffe allesamt ähnlich ablaufen und Kollisionsrisiken minimiert werden.
„Dual Continuum“-Biegung
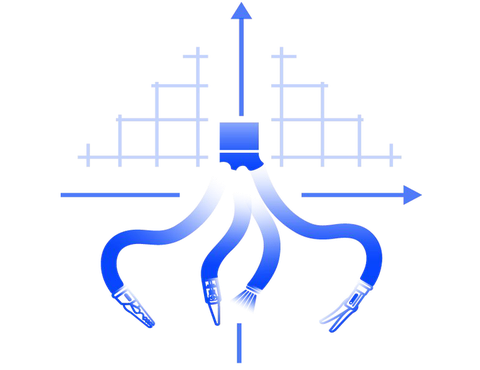
Einstellung für mehrere Bereiche
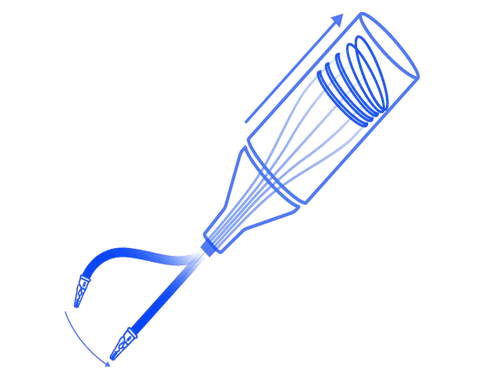
Kontinuum-Verformung
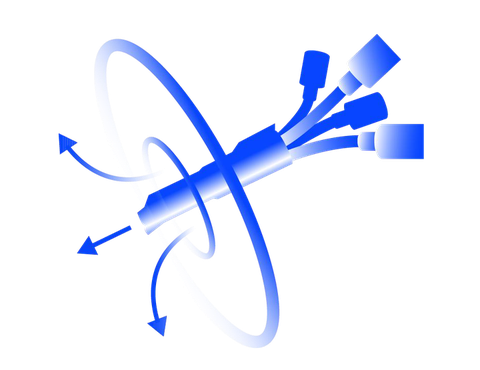
Koordinierte Positionierung des Roboterarms
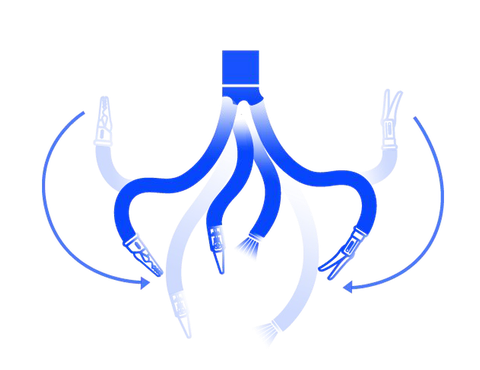
Endeffektor-Bewegung
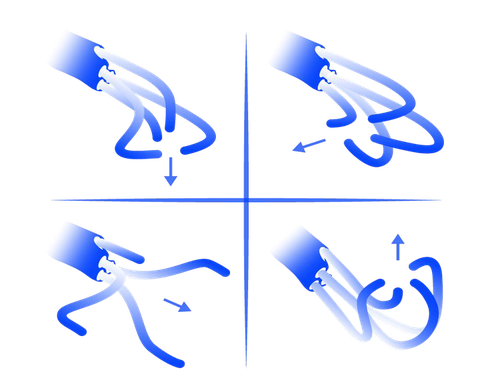
Bewegungsrichtung
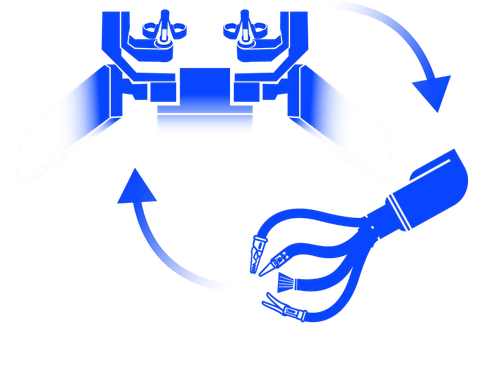
Übertragung des Steuersignals
Visualisierung und Bedienoberfläche
Stereoskopische Visualisierung
Das System bietet eine stereoskopische 3D-Visualisierung mit bis zu 10-facher Vergrößerung. Der reibungslose Wechsel zwischen der Cobra- und der Reverse-Cobra-Konfiguration ermöglicht die Visualisierung des Operationsfelds aus verschiedenen Perspektiven. Dadurch können anatomische Strukturen während der chirurgischen Dissektion und Rekonstruktion aus unterschiedlichen Blickwinkeln betrachtet werden.
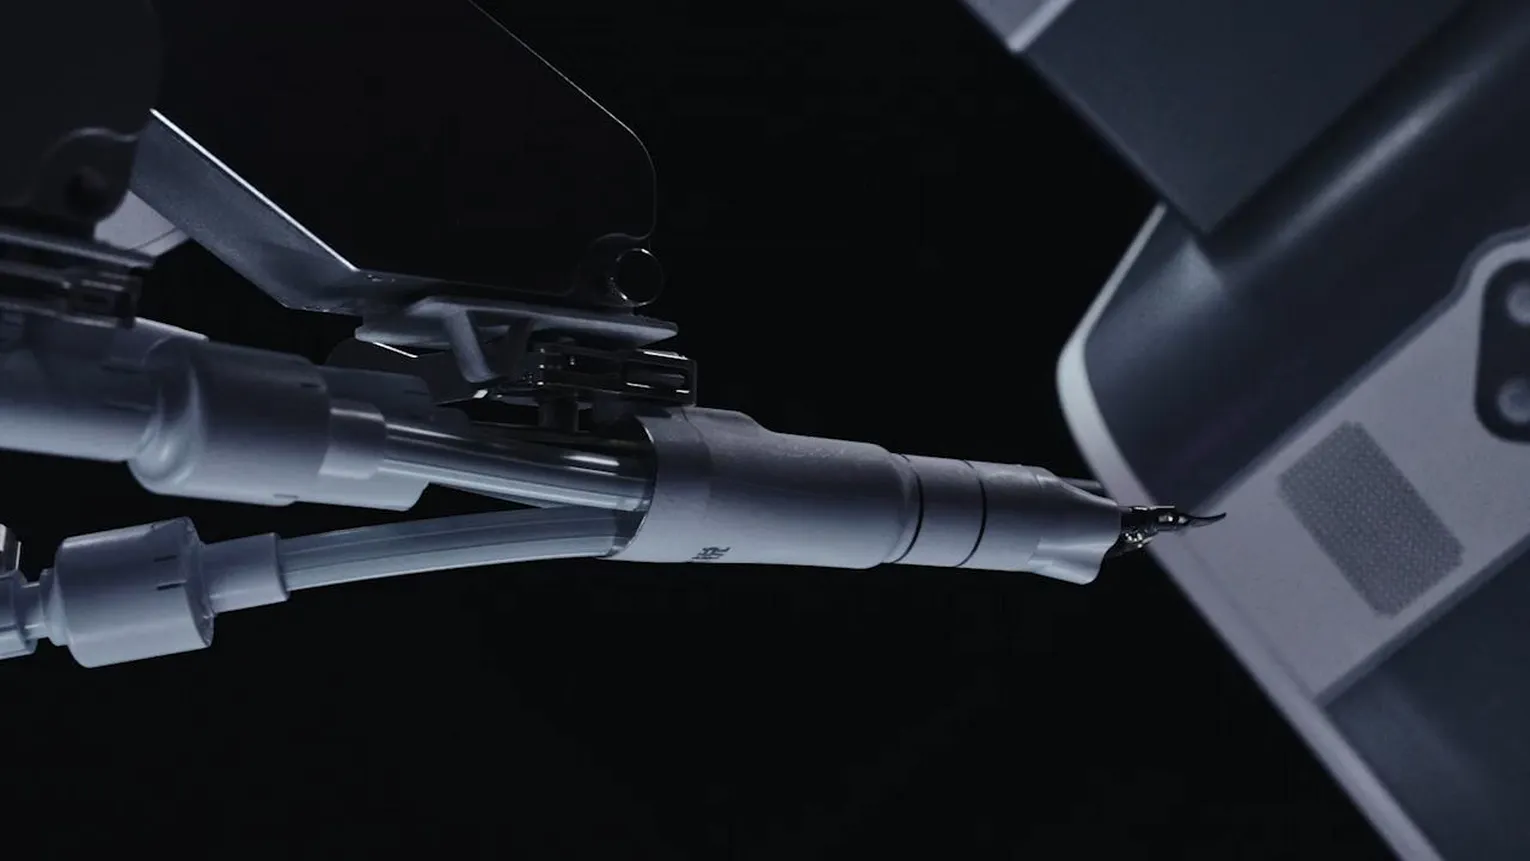
Bedienoberfläche
Der Chirurg arbeitet von der Konsole aus und nutzt eine spezielle Steuerungsoberfläche, über welche sich die Instrumente und das Endoskop steuern lassen. Die Eingaben des Chirurgen werden in robotische Bewegungen übersetzt, wobei Händezittern bei der Eingabe unterdrückt wird. So kann der Eingriff stabil und kontrolliert durchgeführt werden.
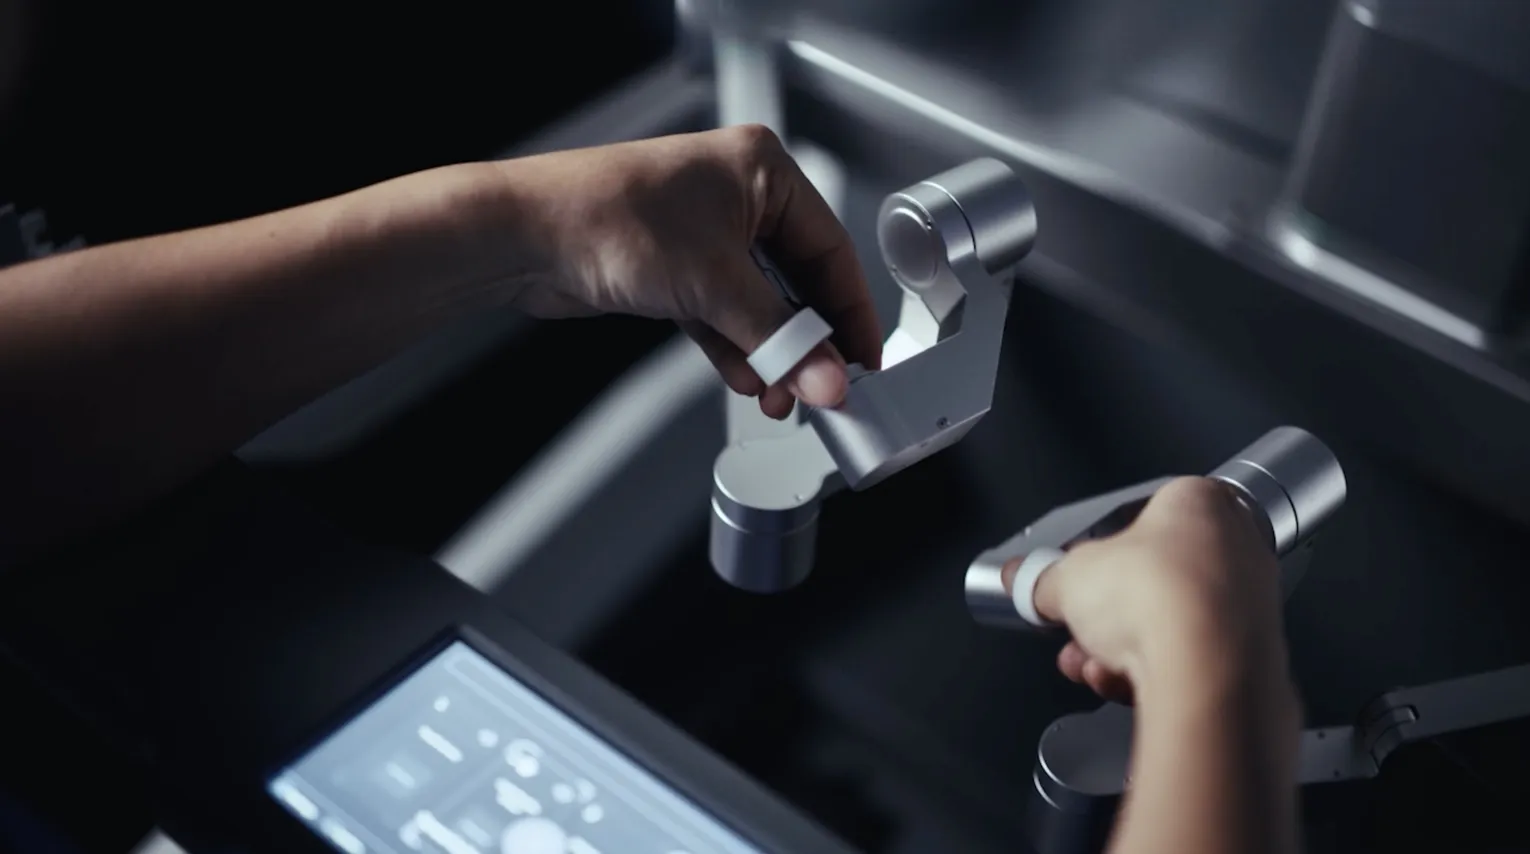

Für einen flexiblen Klinikalltag entwickelt
Das chirurgische SHURUI SP-System unterstützt Sie bei zahlreichen Eingriffen und chirurgischen Ansätzen verschiedener Fachrichtungen.
Gehen Sie einen Schritt weiter


Verbinden Sie sich mit uns. Entdecken Sie, was den Bereich der roboterassistierten Chirurgie heute bewegt.
Entdecken Sie die neuesten klinischen Entwicklungen, wissenschaftlichen Kooperationen, Produktneuheiten und Schulungsangebote von Surgerii Robotics.